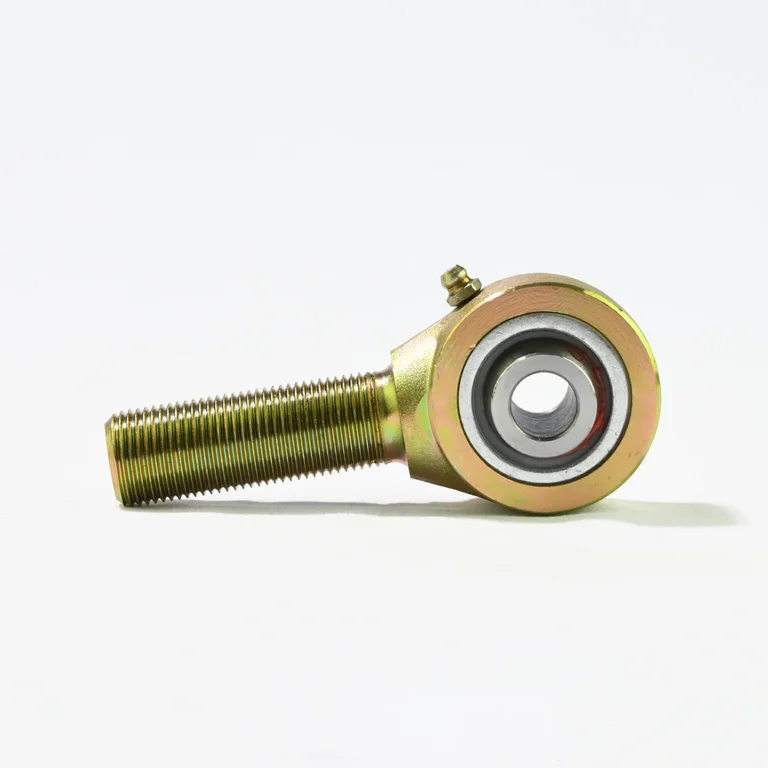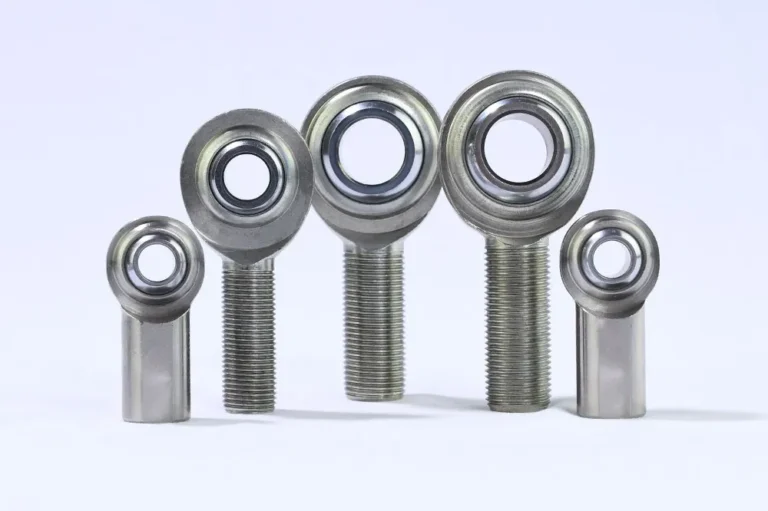

Diskussionen über humanoide Roboter konzentrieren sich häufig auf künstliche Intelligenz (KI), Deep Learning und Bewegungsplanung. Doch die mechanischen Komponenten, die es diesen Robotern ermöglichen, komplexe Bewegungen auszuführen, sind ebenso entscheidend. Eine solche unverzichtbare Komponente ist der Gelenkkopf (auch als Heim-Joint bekannt). Diese mechanischen Gelenke sind zentral für die Artikulation humanoider Roboter und ermöglichen flüssige, dem Menschen ähnliche Bewegungen in den verschiedenen Gelenken.
Für Fachleute im mechanischen Design, im Einkauf oder in der Beschaffung ist die Ermittlung der genauen Anzahl der Gelenkköpfe, die ein typischer Roboter benötigt, eine entscheidende Berechnung. Sie ist eine Kernkomponente, die Leistung, Herstellungskosten und langfristige Wartungsanforderungen beeinflusst. Wir analysieren die technische Notwendigkeit und schätzen die Mengen auf der Grundlage aktueller Branchendesignpraktiken.
Die Rolle des Gelenkkopfs in der humanoiden Artikulation
Warum ist ein spezieller Lagertyp erforderlich, wenn Standardmotoren zum Einsatz kommen? Weil robotische Bewegung selten eine einfache, einachsige Drehung ist. Humanoide Gelenke müssen, analog zur menschlichen Anatomie, mehrdimensionale und komplexe Lasten bewältigen, die herkömmliche Wälzlager nicht effizient beherrschen.
Ein herkömmliches Wälzlager unterstützt nur eine einachsige Drehung. Ein Gelenkkopf mit sphärischer Gleitfläche kann dagegen gleichzeitig Kippen, Winkelabweichung und schwere mehrdimensionale Lasten aufnehmen. Diese selbstnachstellende Lagereigenschaft ist grundlegend für präzise, flüssige Bewegungen in der Robotik.
Diese Komponente wird am häufigsten in die Rotations- + Gestänge-Konfiguration (eine zentrale semantische Schlüsselphrase). Wenn ein Rotationsaktuator (Motor) mit einem Mehrglieder-Mechanismus verbunden wird, sind flexible Drehpunkte zwingend erforderlich. Der Gelenkkopf stellt diese robuste, flexible Verbindung bereit und übersetzt Drehleistung in präzise, komplexe lineare oder oszillierende Bewegungen, insbesondere in Gelenken wie Knie und Knöchel, wo die Bewegungen hochgradig nichtlinear sind.
Aufschlüsselung der wichtigsten Gelenke
Der Gesamtbedarf an Gelenkköpfen wird grundlegend durch die Freiheitsgrade (DOF) des Roboters und seine kinematische Struktur bestimmt, insbesondere dort, wo Aktuatorgestänge im Design humanoider Roboter zum Einsatz kommt.
Auf Grundlage von Branchenanalysen und der Beobachtung fortschrittlicher zweibeiniger Roboterdesigns können wir geschätzte Mengen für die wichtigsten Gelenke ableiten.
**Hinweis: Da Roboterdesigns variieren, stellen diese Zahlen hochgradig plausible potenzielle Anzahlen auf der Grundlage gängiger konstruktiver Ansätze dar.
Der Oberkörper: Ellbogen und Handgelenke
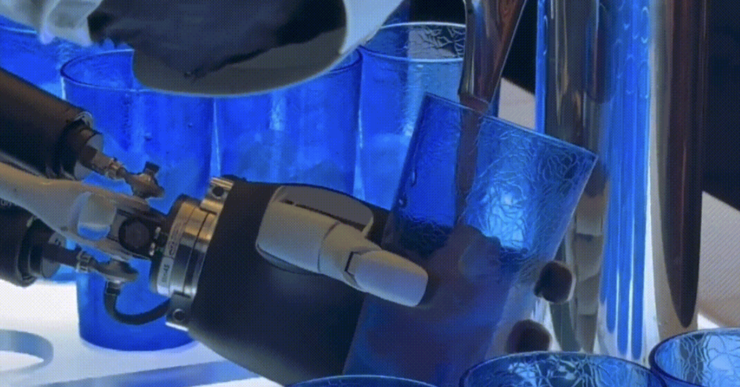
Nachfolgend ein Bild von Tesla Optimus, das die Ellbogenstruktur zeigt.
Nicken und Rollen
Ablenkrotation
Menschliches Geschicklichkeitsniveau erfordert sorgfältige Konstruktion; das Handgelenk ist ein kritischer Artikulationspunkt für Gelenkköpfe.
Ellbogengelenk: Wir schätzen einen potenziellen Einsatz von 2 Gelenkköpfen pro Ellbogen. Gestängesysteme werden hier häufig eingesetzt, um die Kraftkennlinie in einem kompakten Bauraum zu optimieren.
Handgelenk: Dieses Gelenk erfordert komplexe Bewegungen mit mehreren Freiheitsgraden (Nicken, Gieren und seitliche Auslenkung). Ein Design, das das menschliche Handgelenk funktional nachbildet, benötigt etwa 3 Gelenkköpfe, um flexible Auslenkung und eine ausgewogene Lastverteilung unter mehrdimensionalen Kräften sicherzustellen.
Gesamt für beide Arme (Ellbogen + Handgelenke): 2 (Ellbogen) + 3 (Handgelenk) = 5 Gelenkköpfe pro Arm.
Die untere Körperhälfte: Knöchel, Knie und Hüften
Die Gelenke der unteren Körperhälfte halten hohe Stöße und Belastungen aus und erfordern eine hohe Radialtragfähigkeit und hervorragende Stoßeigenschaften. Diese Bereiche sind die Hauptanwendungen für Gelenklager in der Robotik.
Nachfolgend ein Bild von XPENG IRON, das die Knöchel- und Kniestruktur zeigt.
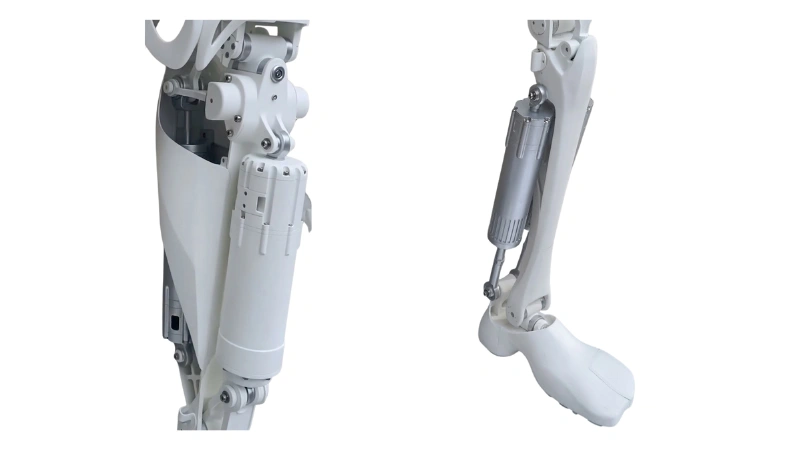
Knöchelgelenk: Entscheidend für Stabilität und die Aufnahme multidirektionaler Bodenkraftreaktionen; der Knöchel verwendet häufig eine doppelte Linearantriebs-Konfiguration, die 3 Gelenkköpfe pro Knöchel erfordert. Dies gewährleistet Nachgiebigkeit und Stabilität und macht sie zu unverzichtbaren mechanischen Gelenken in zweibeinigen Robotern.
- Kniegelenk: Analysiert man bionische Strukturen und Mehrglieder-Mechanismen (wie in öffentlich zugänglichen Analysen fortschrittlicher Kniegelenke zu sehen), könnte ein einzelnes Kniegelenk bis zu 5 Gelenkköpfe verwenden. Diese Menge unterstützt den komplexen Gestängemechanismus, der Drehmoment, Last und Bewegungsbahn bei anspruchsvollen Bewegungen wie Gehen und Hocken steuert.
Nachfolgend ein Bild, das die Knöchel- und Kniestruktur des XPENG IRON zeigt.
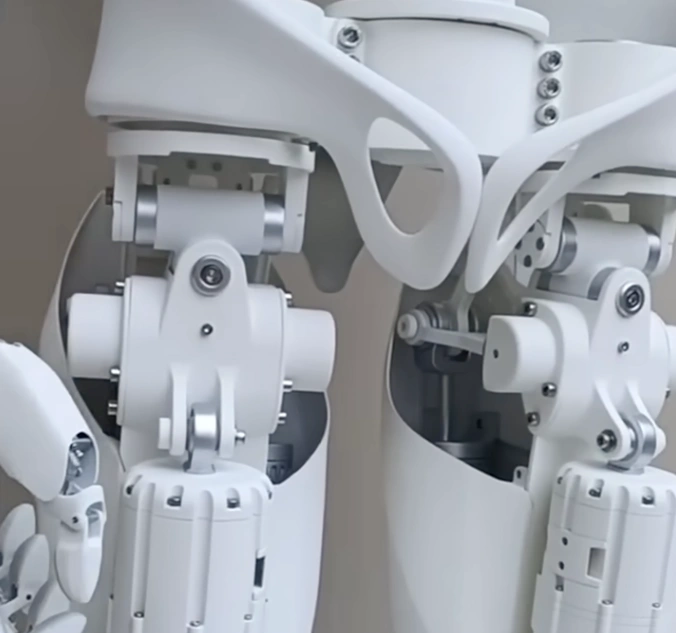
Hüftgelenk: Als zentraler Drehpunkt erfordert die Hüfte einen hohen Freiheitsgrad (Vorwärtsschwung, seitliches Anheben, Drehung). Eine Gestängenstruktur bietet Vorteile bei struktureller Einfachheit, Kosten und Platzersparnis. Ein einzelnes Hüftgelenk enthält wahrscheinlich zwischen 3 und 5 Gelenkköpfe.
Die Finger
Das Streben nach echter Manipulationsfähigkeit erfordert komplexe Komponenten für die Gelenke von Robotermanipulatoren.
Finger (geschickte Hand): Bei Designs mit einer Gestängelösung zur Maximierung struktureller Einfachheit und Flexibilität könnte jedes einzelne Fingergelenk 2 bis 4 Gelenkköpfe verwenden. Bei fünf Fingern pro Hand steigt die Menge schnell. Für eine konservative Zählung schätzen wir 2 Gelenkköpfe pro Fingergelenkpunkt.
Eine plausible Gesamtschätzung
Um die Frage direkt zu beantworten: „Wie viele Gelenkköpfe braucht ein humanoider Roboter?“ erstellen wir eine konservative Schätzung auf Basis der besprochenen Einsatzmengen für einachsige Anwendungen. Dies stellt ein plausibles kinematisches Modell dar (eine zentrale Long-Tail-Keyphrase), und die tatsächlichen Zahlen variieren je nach spezifischem Gelenkdesign des humanoiden Roboters.
| Gelenkposition | Geschätzte Gelenkköpfe pro Gelenk | Gelenke gesamt (L+R) | Geschätzte Gelenkköpfe gesamt |
|---|---|---|---|
| Handgelenk | 3 | 2 | 6 |
| Ellbogen | 2 | 2 | 4 |
| Knie | 5 | 2 | 10 |
| Knöchel | 3 | 2 | 6 |
| Hüfte | 3 | 2 | 6 |
| Finger (5 Finger/Hand) | 2 (pro Finger) | 10 | 20 |
| Konservative Zwischensumme | – | – | 52 |
Ein einzelner humanoider Roboter, der robuste Gestängesysteme in seinen Hauptgelenken und Händen einsetzt, könnte konservativ etwa 52 Gelenkköpfe benötigen.
Abschließende Überlegungen
Die wichtigste Erkenntnis ist, dass der Gelenkkopf trotz seiner geringen Größe eine bedeutende Komponente in der gesamten Stückliste (BOM) ist, da hohe Mengen benötigt werden – potenziell über fünfzig Einheiten pro Roboter, was Milliarden Dollar an Verkaufschancen schaffen wird.
Für Fachleute, die diese Teile auswählen, sind die Auswahlkriterien hochspezifisch: Sie benötigen hohe Kontrolle über Spiel und Steifigkeit in Robotergelenken, ausgezeichnete Radialtragfähigkeit und ein kompaktes Design. Die Wahl des richtigen selbstnachstellenden Lagers für die Robotik beeinflusst direkt die Artikulationspräzision des Roboters und seine langfristige Betriebszuverlässigkeit.
Da die Massenproduktion humanoider Roboter näher rückt (Skalierung auf Millionen von Einheiten), wird die Nachfrage nach hochwertigen, langlebigen und kosteneffizienten Gelenkköpfen einen erheblichen Marktanstoß bewirken. Diese Komponenten sind unverzichtbare mechanische Ermöglicher, die die fortschrittlichen Fähigkeiten der nächsten Robotergeneration ermöglichen.